台灣首批國產自主水下載具研發成功,克服水下定位瓶頸
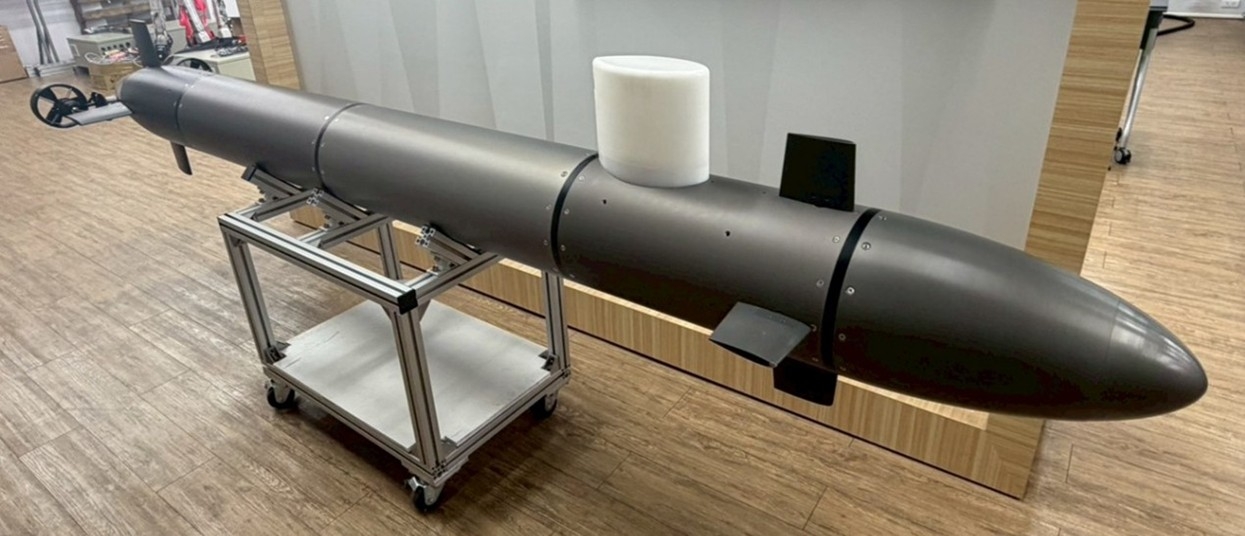
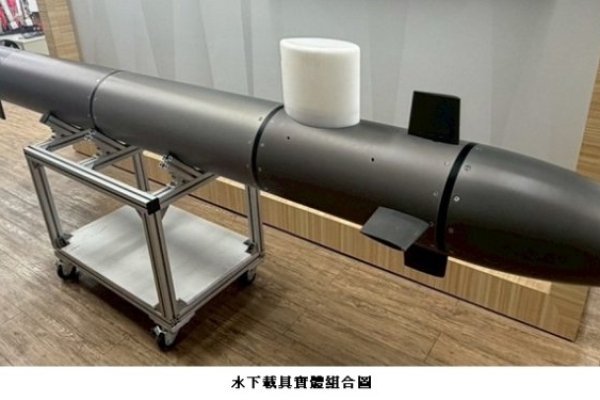
根據《波新聞》報導,為了提升水下檢測人員的安全並減少高風險的人工潛水作業,海洋委員會透過「海洋科技專案」補助,促成國立高雄科技大學與國立成功大學跨校合作,成功打造出臺灣首批兼具低阻力與高耐壓特性的國產自主水下載具(AUV)。
重點整理
- 跨校合作研發:由高科大電腦與通訊工程系及成大智慧與節能海洋載具中心共同執行,達成100%國產自主技術鏈。
- 克服水下定位天險:整合慣性測量(IMU)、水下流速計(DVL)與地磁儀,使潛航5分鐘內的定位誤差控制在10公尺以內。
- 輕量化與抗壓設計:載具全長3.4公尺、重約50公斤,電子艙體經測試可承受水深20公尺(約2 bar)的靜水壓。
- AI智慧調控:導入AI類神經網路(RBF),在強勁海流下能以5節航速穩定推進,軌跡追蹤誤差精準控制在5.2公尺以內。
事件背景
臺灣過去在水下關鍵技術上長期仰賴國外,且傳統的水下設施巡檢多依賴高風險的人工潛水作業或高成本的有人船舶。為了解決此問題,海洋委員會推動「海洋科技專案」,由高科大翁健二教授團隊與成大陳永裕教授團隊執行「具自主循跡國產水下載具研發與實測」計畫,透過實際水域測試完成整體性能驗證,旨在建立本土自主的水下科技實力。
為何重要
這項100%國產自主技術鏈的建立,不僅打破了水下無人載具長期仰賴國外技術的瓶頸,更具備實質的產業應用價值。未來,此具備自動化巡航與高精度感測能力的AUV,可廣泛應用於海洋環境調查、港區航道巡檢,以及海纜與離岸風電等水下設施維護作業。這將大幅增進海洋資料蒐集與檢測效益,並實質取代高風險作業,保障人員安全,促進臺灣海洋產業的永續發展。
您對這篇文章有什麼看法?
 讚
0
 不喜歡
0
 喜愛
0
 哈哈
0
 哇
0
 難過
0
 憤怒
0